1. عمود محرك الروبوت الصناعي باعتباره العمود الفقري الميكانيكي للحركة الروبوتية
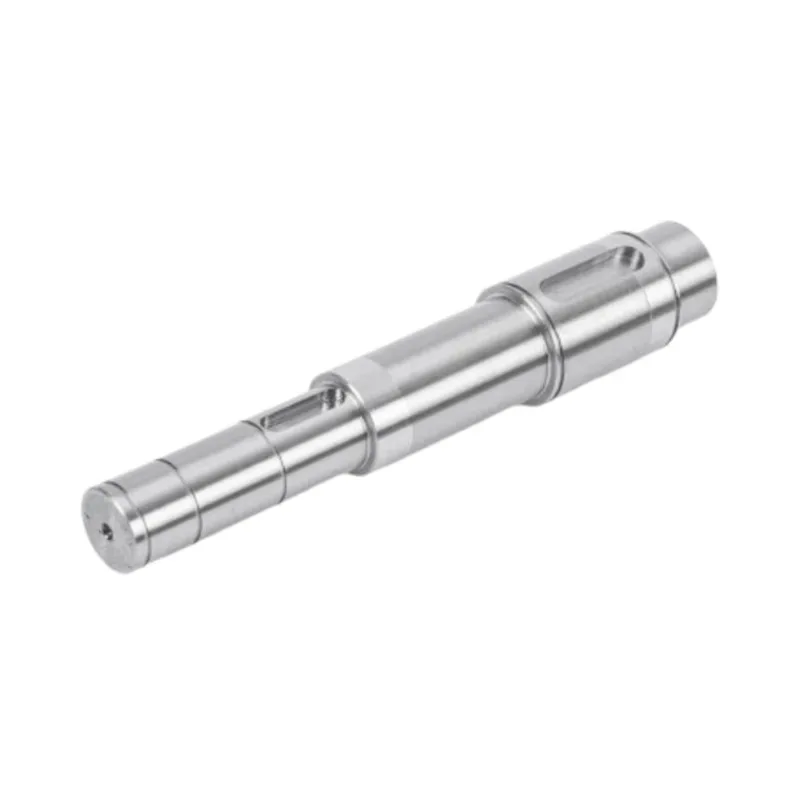
يعتمد كل روبوت صناعي - بدءًا من الأذرع المفصلية ذات المحاور الستة إلى محددات SCARA والروبوتات التعاونية - على واجهة ميكانيكية أساسية بين المحرك المؤازر والحمل المدفوع:رمح محرك الروبوت الصناعي. ينقل هذا العنصر الأسطواني الطاقة الدورانية من المحرك إلى علبة التروس، أو القيادة التوافقية، أو المفصل المباشر، مما يحول عزم الدوران الكهرومغناطيسي إلى إزاحة ميكانيكية يمكن التحكم فيها. بدون عمود المحرك المصمم بدقة، حتى خوارزميات التحكم الأكثر تقدمًا لا يمكنها توفير الدقة الموضعية أو التكرار أو الاستجابة الديناميكية التي تتطلبها خطوط الإنتاج الحديثة.
يواجه عمود المحرك في التطبيق الآلي مجموعة متميزة من الضغوط التشغيلية. ويجب أن يتحمل التسارع والتباطؤ السريع، ودورات التشغيل والتوقف المتكررة، وأحمال عزم الدوران المتغيرة، والظروف البيئية القاسية أحيانًا - كل ذلك مع الحفاظ على الدقة الموضعية دون الميكرون. على عكس الأعمدة الموجودة في الآلات ذات الأغراض العامة، تعمل أعمدة المحرك الآلي ضمن أنظمة مؤازرة ذات حلقة مغلقة حيث يؤدي أي رد فعل عكسي أو الرياح الالتوائية أو النفاذ الشعاعي إلى الإضرار بشكل مباشر بمسار المستجيب النهائي. وهذا يفرض متطلبات غير عادية على الدقة الهندسية للعمود، وسلامة المواد، وجودة السطح.
في جوهر الأمر،رمح محرك الروبوت الصناعيإنه أكثر بكثير من مجرد قضيب دوار بسيط؛ إنها واجهة دقيقة تجمع بين الإخراج الكهرومغناطيسي للمحرك والمخرج الميكانيكي للروبوت. ويؤثر أدائها على كفاءة الطاقة، والتبديد الحراري، وتوقيع الاهتزاز، وفي النهاية على عمر خدمة مجموعة نقل الحركة بالكامل. ولذلك فإن الفهم الشامل لهندسة هذا المكون أمر لا غنى عنه لمصممي الأنظمة الروبوتية ومهندسي الصيانة والمتخصصين في المشتريات.
2. مبادئ التصميم الأساسية لأعمدة المحركات عالية الأداء
يبدأ تصميم عمود المحرك للروبوتات الصناعية بفهم واضح للمتطلبات الميكانيكية للتطبيق. على عكس أعمدة نقل الطاقة القياسية، يجب أن تستوفي أعمدة المحرك الآلي مجموعة صارمة من المعايير التي توازن بين القوة والصلابة والوزن والسلوك الديناميكي.
2.1 نقل عزم الدوران والصلابة الالتوائية
الواجب الأساسي لأي عمود محرك هو نقل عزم الدوران. في المفاصل الآلية، يجب أن ينقل العمود عزم الدوران المقدر للمحرك - وأحيانًا ذروة عزم الدوران الزائد - دون انحراف زاوي مفرط. تعتبر الصلابة الالتوائية، والتي يتم تعريفها على أنها نسبة عزم الدوران المطبق إلى الالتواء الزاوي، معلمة مهمة. توفر الصلابة الالتوائية المنخفضة الامتثال للحلقة المؤازرة، مما يقلل من عرض النطاق الترددي للتحكم ويضعف قدرة الروبوت على رفض الاضطرابات الخارجية. تضمن الأعمدة عالية الصلابة أن موضع التحكم للمحرك ينتقل بأمانة إلى مخرج المفصل، مما يتيح تتبع المسار بدقة.
يحدد المهندسون قطر العمود المطلوب بناءً على الحد الأقصى لإجهاد القص وزاوية الالتواء المسموح بها لكل وحدة طول. بالنسبة للتطبيقات الروبوتية التي يتم قياس أوقات الدورات فيها بأجزاء من الثانية، يجب أيضًا تحسين عزم القصور الذاتي القطبي للعمود لتقليل القصور الذاتي المنعكس في المحرك - وهو عامل يؤثر بشكل مباشر على قدرة التسارع واستهلاك الطاقة. يتم في بعض الأحيان اعتماد الأعمدة المجوفة، التي توفر نسبة صلابة الالتوائية أعلى إلى الوزن، في الروبوتات التعاونية لتقليل الوزن مع الحفاظ على قدرة عزم الدوران الكافية.
2.2 التوازن الديناميكي والسرعة الحرجة
تعمل المحركات الآلية في كثير من الأحيان بسرعات دوران عالية، خاصة في مهام الالتقاط والمكان أو التجميع عالية السرعة. في مثل هذه الظروف، حتى الاختلالات الطفيفة في توازن الكتلة في عمود المحرك تولد قوى طرد مركزي تثير الاهتزازات، وتزيد من أحمال المحمل، وتنتج ضوضاء مسموعة. يضمن التوازن الديناميكي - الذي يتم إجراؤه على آلات موازنة دقيقة - أن يتزامن محور كتلة العمود مع محور الدوران ضمن تفاوتات ضيقة، غالبًا ما تصل إلى درجة ISO 1940 G2.5 أو أفضل.
بالإضافة إلى ذلك، فإن السرعة الحرجة للعمود — سرعة الدوران التي يتم عندها إثارة ترددات الانحناء الطبيعية — يجب أن تكون أعلى بكثير من سرعة التشغيل القصوى. ويتطلب ذلك اختيارًا دقيقًا لنسبة طول العمود إلى قطره، وتباعد المحامل الداعمة، وخصائص تخميد المواد. غالبًا ما يستخدم المصممون تحليل العناصر المحدودة للتنبؤ بأشكال الأوضاع وضبط الشكل الهندسي لتجنب الرنين، وبالتالي ضمان التشغيل السلس عبر نطاق السرعة بأكمله.
3. اختيار المواد — أساس الموثوقية
اختيار المواد لرمح محرك الروبوت الصناعييمكن القول إن هذا هو القرار الأكثر أهمية في العملية الهندسية بأكملها. تحدد خصائص المواد قوة العمود، وعمر التعب، ومقاومة التآكل، ومقاومة التآكل، وثبات الأبعاد في ظل التدوير الحراري.
3.1 سبائك الفولاذ والدرجات المقاومة للصدأ
يتم تصنيع معظم أعمدة محركات الروبوت الصناعية من سبائك الفولاذ متوسطة الكربون مثل 40Cr أو 42CrMo4 أو درجات مماثلة. توفر هذه المواد مزيجًا ممتازًا من قوة الشد والمتانة والقدرة على التشغيل. بالنسبة للتطبيقات التي تتطلب مقاومة فائقة للتآكل - مثل الروبوتات الغذائية أو تلك التي تعمل في بيئات الغسيل - يُفضل الفولاذ المقاوم للصدأ مثل SUS420 أو 440C. توفر الأعمدة المقاومة للصدأ صلابة كافية بعد المعالجة الحرارية مع مقاومة الأكسدة والهجوم الكيميائي.
قد تشتمل الأعمدة عالية الأداء أيضًا على معالجات سطحية مثل النتردة، أو الكربنة، أو التقسية بالحث لإنشاء علبة مقاومة للتآكل مع الاحتفاظ بقلب صلب ومرن. تعتبر بنية الحالة الأساسية هذه ذات قيمة خاصة في المفاصل الآلية حيث يتفاعل العمود مع المحامل أو الأختام أو أدوات التوصيل المخددة التي تفرض ضغوط اتصال مركزة.
3.2 المعالجة الحرارية وتصلب السطح
تعمل المعالجة الحرارية على تحويل البنية المجهرية للمادة الخام لتحقيق الخواص الميكانيكية المطلوبة. ينتج عن التسقية والتلطيف بنية مارتنسيتية موحدة ذات قوة إنتاجية عالية وصلابة جيدة للكسر. بالنسبة للأعمدة التي تعاني من إجهاد التلامس المتدحرج - مثل تلك التي تدعم الأحمال الشعاعية من خلال المحامل - يتم عادةً تحديد صلابة السطح البالغة 55-62 HRC لمقاومة التنقر والتشظي.
من المهم أن نلاحظ أن الصلابة المفرطة يمكن أن تقلل من الصلابة وتزيد من التعرض للكسر الهش تحت تأثير الصدمات. ولذلك، يجب التحكم في عملية المعالجة الحرارية بعناية لتحقيق التوازن الأمثل بين متانة السطح ومرونة القلب - وهو التوازن الذي قام المصنعون ذوو الخبرة بتحسينه خلال عقود من تحسين العملية.
4. عمليات التصنيع التي تشكل الدقة
تتطلب ترجمة قطعة من المادة إلى عمود محرك نهائي يلبي التفاوتات المسموح بها دون الميكرون عملية تصنيع متعددة المراحل، حيث تساهم كل مرحلة في الجودة الهندسية والسطحية النهائية.
4.1 الخراطة والطحن باستخدام الحاسب الآلي
تبدأ رحلة التصنيع عادةً بالخراطة باستخدام الحاسب الآلي، حيث يتم تشكيل مخزون القضبان الخام إلى شكل قريب من الشبكة، مما يؤدي إلى إنشاء أقطار وأكتاف وخيوط ومفاتيح متدرجة. يمكن لمخارط CNC الحديثة المجهزة بالأدوات الحية إجراء عمليات الطحن والحفر في إعداد واحد، مما يقلل من أخطاء تحديد الموضع التراكمية.
بعد الدوران، يخضع العمود لطحن دقيق - إما بلا مركز أو أسطواني - لتحقيق تفاوتات الأبعاد النهائية والتشطيب السطحي. يزيل الطحن الأجزاء القليلة الأخيرة من المليمتر من المادة، مما يؤدي إلى إنتاج أسطح ذات قيم خشونة (Ra) منخفضة تصل إلى 0.2-0.4 ميكرومتر. يعد هذا المستوى من التشطيب ضروريًا لملاءمة المحمل بشكل مناسب وأداء الختم وتقليل الاحتكاك أثناء التشغيل.
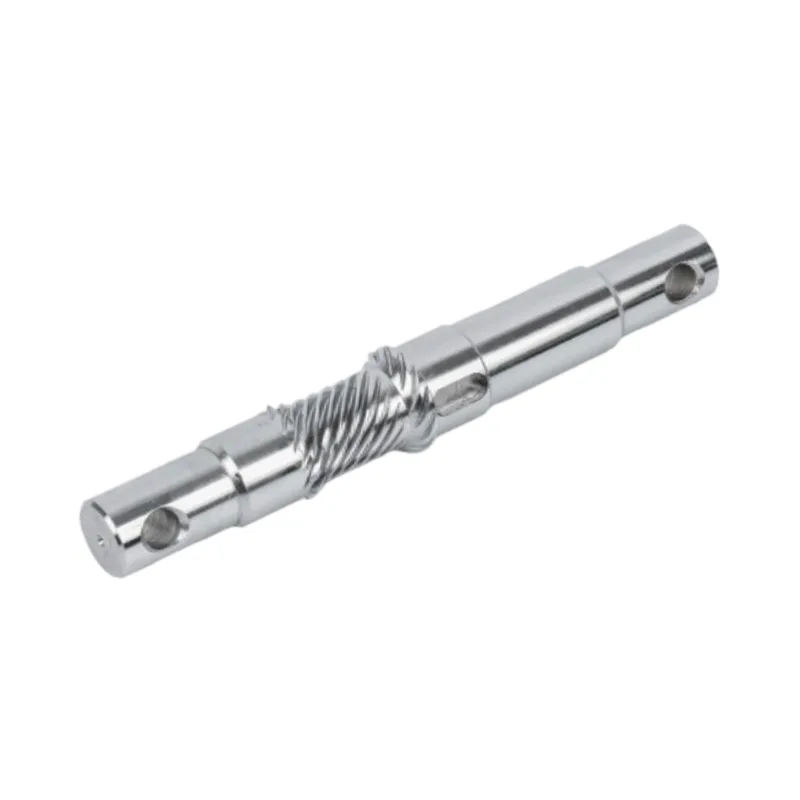
بالنسبة للأعمدة ذات الفتحات أو أسنان التروس أو غيرها من الميزات المعقدة، يمكن استخدام عمليات إضافية مثل الخرط أو التشكيل أو التثقيب. تقدم كل عملية مجموعتها الخاصة من التفاوتات التي يجب إدارتها ضمن ميزانية الأبعاد الشاملة.
4.2 مراقبة الجودة والمقاييس
يعتمد ضمان الجودة في تصنيع عمود المحرك على مجموعة من القياسات أثناء العملية والفحص النهائي باستخدام آلات قياس الإحداثيات (CMM)، والمقارنات البصرية، ومقاييس ملفات تعريف السطح. تشمل القياسات الرئيسية ما يلي:
- القطر عند مجلات المحامل الحرجة (يتم التحكم فيه عادةً حتى ±0.005 مم أو أكثر إحكامًا)
- التركيز بين أقطار متعددة
- الاستقامة و cylindricity
- خشونة السطح والتموج
- ملف الصلابة من السطح إلى القلب
تستخدم الشركات المصنعة المتقدمة أيضًا طرق اختبار غير مدمرة مثل فحص الجسيمات المغناطيسية أو اختبار التيار الدوامي لاكتشاف العيوب تحت السطح التي يمكن أن تؤثر على قوة الكلال. كل عمود يجتاز هذه الفحوصات الصارمة يحصل على الحق في التثبيت في الروبوت الذي سيؤدي ملايين الدورات طوال فترة خدمته.
5. التفاوتات والتشطيب السطحي والتكامل الهندسي
الرمح محرك الروبوت الصناعييعمل في عالم يقاس بالميكرون. تحدد التفاوتات المطبقة على ميزاته المهمة بشكل مباشر دقة موضع الروبوت وقابليته للتكرار وموثوقيته على المدى الطويل.
بالنسبة لمجلات المحمل، تتراوح تفاوتات القطر النموذجية من ±0.005 مم إلى ±0.010 مم، اعتمادًا على نوع المحمل وفئة الملاءمة. تم تحديد تفاوتات أكثر صرامة - تصل إلى ± 0.002 مم - للتطبيقات فائقة الدقة مثل روبوتات التعامل مع أشباه الموصلات أو الروبوتات الطبية. غالبًا ما يتم الحفاظ على التركيز بين المجلات عند 0.01 مم أو أقل لمنع النفاذ الشعاعي الذي قد يؤدي إلى الاهتزاز وتقليل عمر المحمل.
الانتهاء من السطح أمر بالغ الأهمية بنفس القدر. يزيد سطح العمود الخشن من الاحتكاك، ويسرع من تآكل الختم، ويوفر مواقع النواة لشقوق التعب. بالنسبة لأعمدة المحرك الآلي، فإن السطح النهائي الذي يبلغ Ra 0.4 ميكرومتر أو أفضل هو المعيار القياسي، مع بعض التطبيقات التي تتطلب Ra 0.2 ميكرومتر على أسطح الختم. لا يتطلب تحقيق مثل هذه التشطيبات طحنًا ماهرًا فحسب، بل يتطلب أيضًا التحكم الدقيق في معدلات حبيبات عجلة الطحن وسائل التبريد والتغذية.
تضمن التفاوتات الهندسية - بما في ذلك الاستقامة والاستدارة والأسطوانة - بقاء العمود ضمن غلافه المقصود أثناء دورانه. وأي انحراف عن الهندسة المثالية يُترجم إلى تحميل دوري على المحامل والأختام، مما يؤدي في النهاية إلى تقصير فترة صيانة الروبوت. التأثير التراكمي لهذه التفاوتات هو أن عمود المحرك المُصنَّع بشكل صحيح يمكّن الروبوت من تحقيق قابلية التكرار المقدرة - غالبًا ± 0.02 مم أو أفضل - على مدار غلاف العمل بأكمله.
6. طرق الفشل والاستراتيجيات الوقائية
حتى عمود المحرك الأفضل تصميمًا يمكن أن يفشل إذا تعرض لظروف تتجاوز حدود تصميمه. يساعد فهم أوضاع الفشل الشائعة المصممين ومهندسي الصيانة على تنفيذ الإجراءات الوقائية التي تعمل على إطالة عمر العمود وتقليل وقت التوقف غير المخطط له.
كسر التعبهي آلية الفشل الأكثر شيوعًا في الأعمدة الدوارة. يؤدي الانحناء الدوري المتكرر أو الضغوط الالتوائية، والتي غالبًا ما تتفاقم بسبب تركيزات الضغط عند المفاتيح أو الأكتاف أو الواجهات الملاءمة للضغط، إلى حدوث تشققات تنتشر حتى التمزق النهائي. تشتمل الاستراتيجيات الوقائية على أنصاف أقطار شرائح كبيرة، وتقطيع السطح للحث على ضغوط الضغط المتبقية، والتحكم الدقيق في أحمال التشغيل لتجنب تجاوز حد التحمل.
ارتداء والقلقتحدث عند الواجهات التي يتصل فيها العمود بالمحامل أو الأختام أو الوصلات. يمكن أن تنتج الحركة الدقيقة تحت الحمل حطامًا كاشطًا يسرع من فقدان المواد ويؤدي إلى تدهور الملاءمة. تعتبر طلاءات الأسطح الصلبة، والتشحيم المناسب، والحفاظ على تناسبات التداخل الصحيحة من الإجراءات المضادة الفعالة.
الانحناء أو الانحراففي ظل الأحمال الشعاعية المفرطة، يمكن أن يتسبب ذلك في اتصال العمود بالمكونات الثابتة أو إحداث اختلال في مجموعة القيادة. وهذا مهم بشكل خاص في الروبوتات ذات الأذرع الطويلة الكابولية حيث يمكن أن يدعم عمود المحرك الأحمال الزائدة. إن زيادة قطر العمود، أو استخدام مواد ذات قوة أعلى، أو نقل المحامل بالقرب من نقطة التحميل يمكن أن يخفف من هذا الخطر.
التآكل والحفرتؤثر على الأعمدة التي تعمل في البيئات الرطبة أو العدوانية كيميائيًا أو المغسولة. تساعد درجات الفولاذ المقاوم للصدأ، والطلاءات الواقية مثل طلاء الزنك أو النيكل غير الكهربائي، وبروتوكولات التنظيف المنتظمة في الحفاظ على سلامة سطح العمود.
تسمح المراقبة المنتظمة للحالة - بما في ذلك تحليل الاهتزازات ومراقبة درجة الحرارة والفحص الدوري للأبعاد - بالكشف المبكر عن الأخطاء الناشئة، مما يتيح اتخاذ الإجراءات التصحيحية قبل حدوث الفشل الكارثي. يعد هذا النهج الاستباقي السمة المميزة لبرامج الصيانة الآلية ذات المستوى العالمي.
7. الأسئلة المتداولة
هل تبحث عن شريك موثوق به لمكونات نظام الدفع الآلي الخاص بك؟
جوانشويجمع بين عقود من الخبرة في التصنيع الدقيق مع قدرات CNC والطحن المتقدمة لإنتاج أعمدة محرك تلبي التطبيقات الروبوتية الأكثر تطلبًا.
بدءًا من اختيار المواد والمعالجة الحرارية وحتى الفحص النهائي، تم تصميم كل عمود لتحقيق الأداء والمتانة والاتساق.
اتصل بنالمناقشة متطلباتك